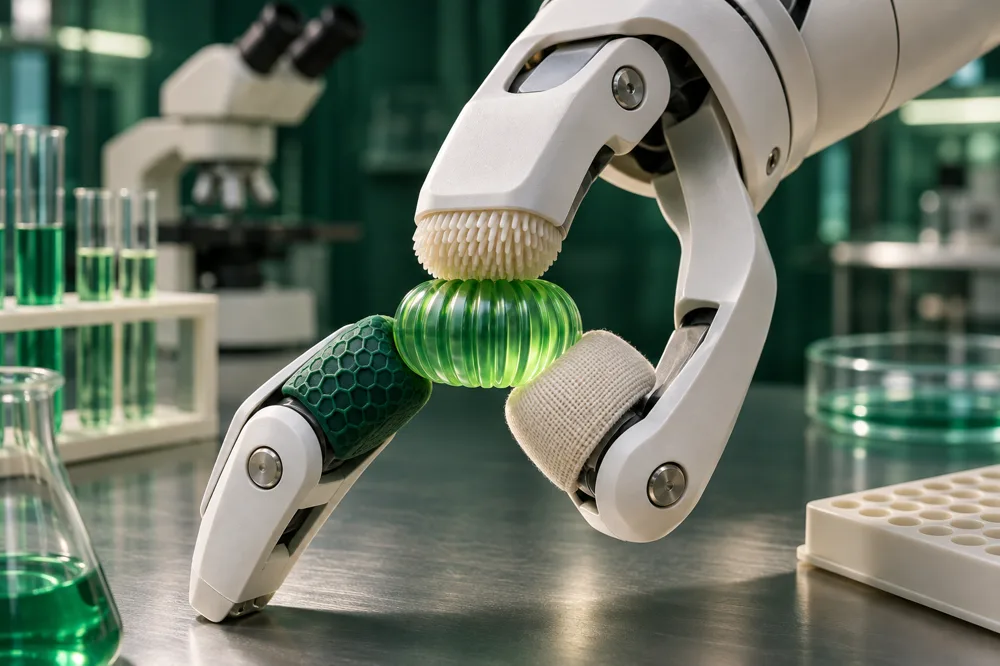
Una prepublicación del 9 de noviembre presenta LingBot-Touch, un modelo para aprovechar datos de tacto captados con sensores piezorresistivos, magnéticos y visuotáctiles.
Los autores integran la representación resultante en políticas de difusión y en modelos que combinan visión, lenguaje y acción. Documentan pruebas en simulación y con varios robots físicos.
Una representación compartida puede facilitar que un equipo aproveche datos de distintos sensores sin rehacer todo el procesamiento para cada plataforma.
El matiz que importa.
Los resultados proceden de los autores de una prepublicación. La transferencia requiere comprobarse en cada combinación de robot, sensor y tarea.
Los resultados proceden de los autores de una prepublicación. La transferencia requiere comprobarse en cada combinación de robot, sensor y tarea.
Consulta la fuente original
Bing Han y colaboradoresLearning Heterogeneous Tactile Representation for General Dexterous Manipulation
Publicado el 9 nov 2026
Para ampliar en las fuentes.
Bing Han y colaboradores · Learning Heterogeneous Tactile Representation for General Dexterous Manipulation ↗Robbyant · Código de LingBot-Touch ↗La actualidad de la IA también se ve.
Encuentra Noticias IA en YouTube.